

Diseño Compacto para Manipulación Robótica Profesional
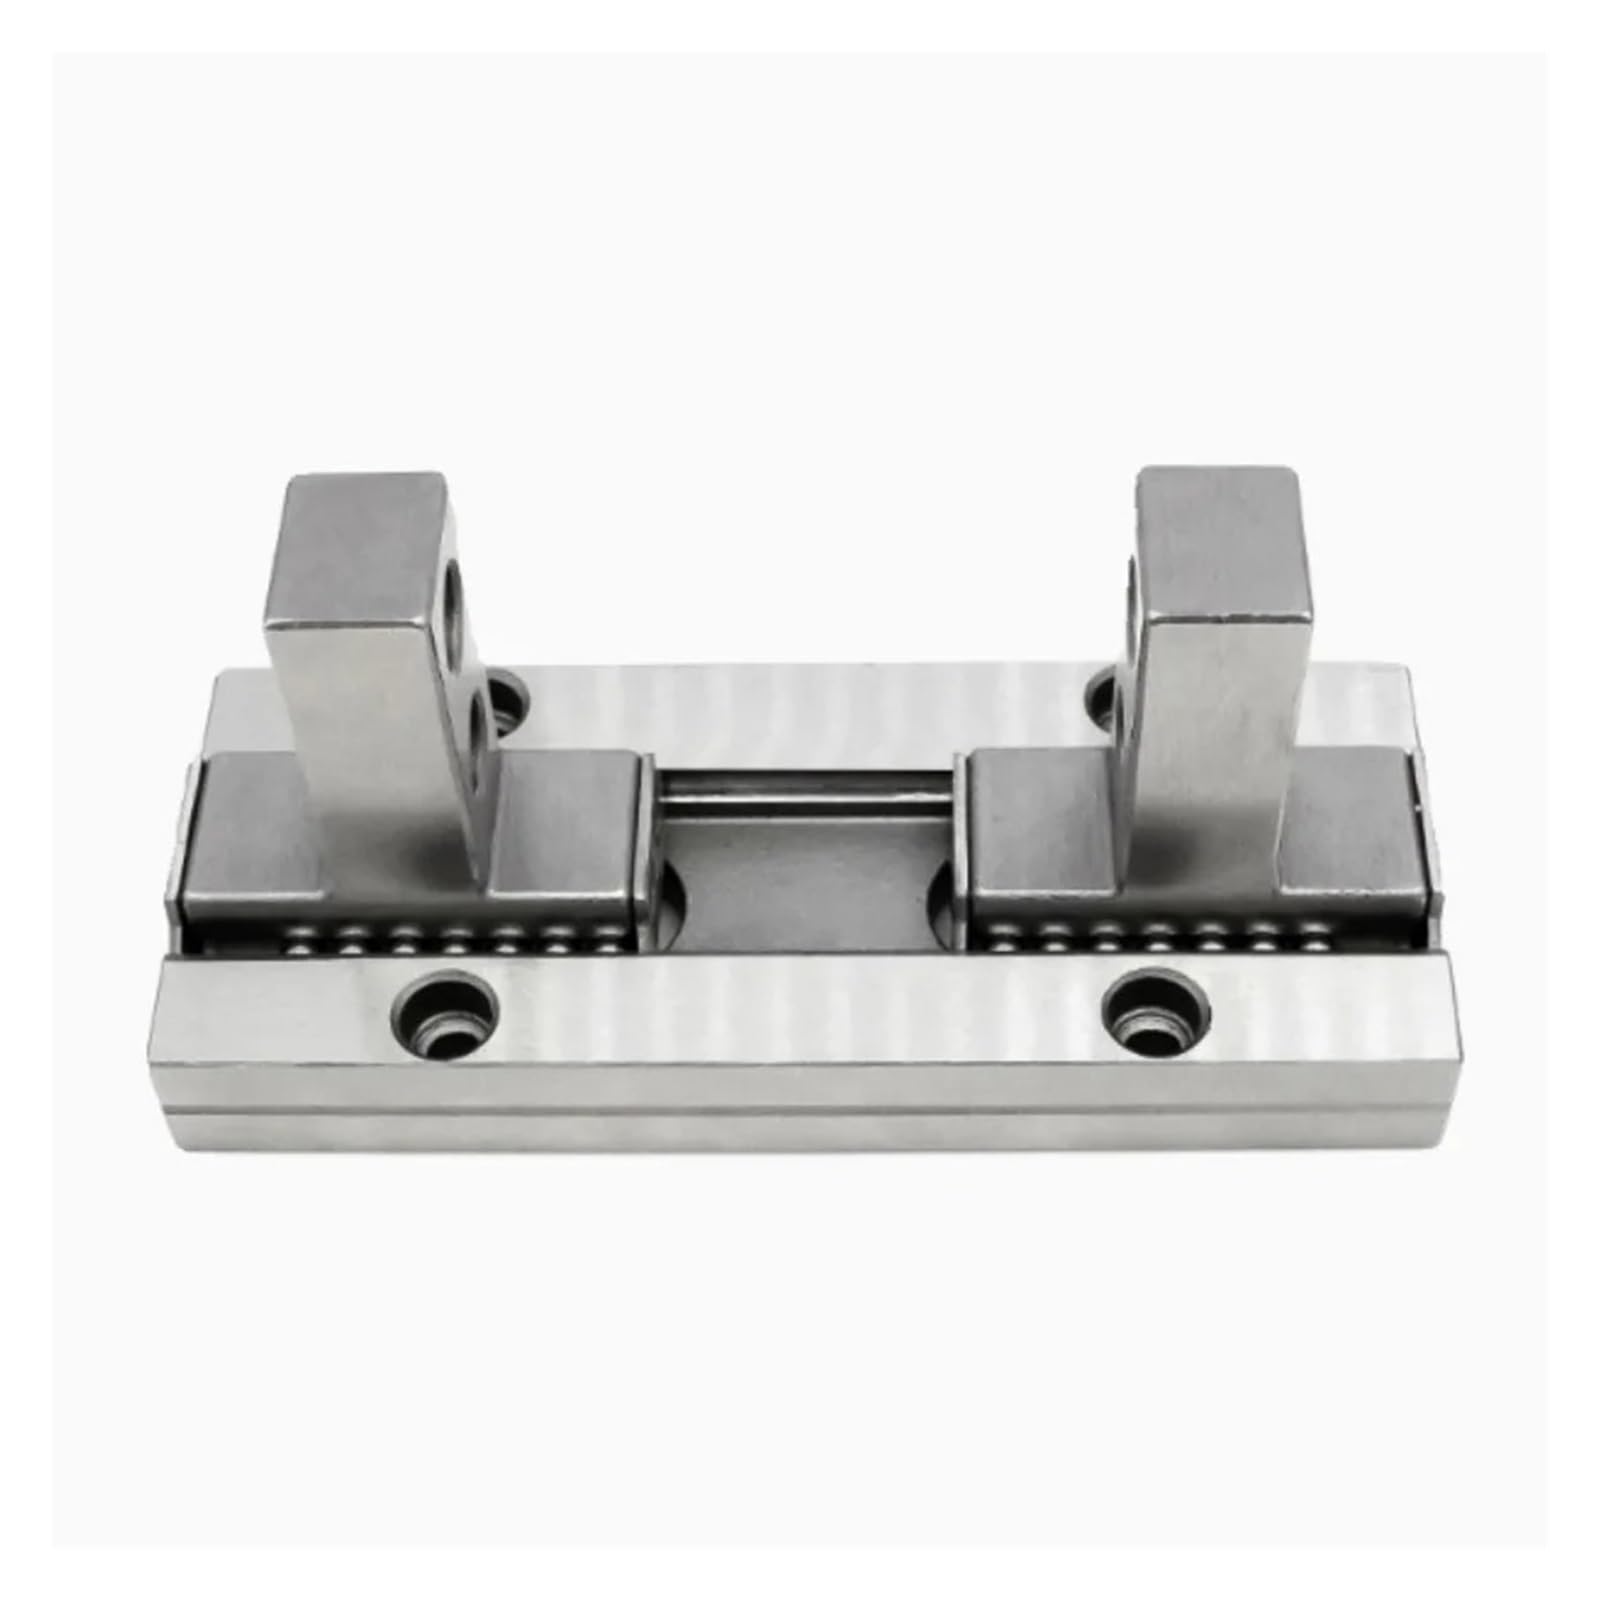
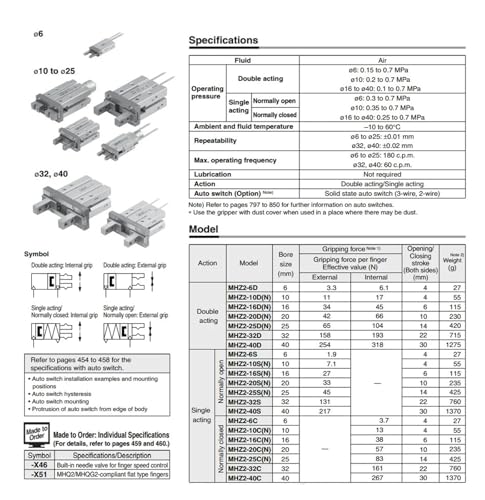
El cilindro de pinza MHZL-AA2002 redefine los estándares de la neumática industrial aplicada a la sujeción de componentes. Con un diseño estilizado que optimiza el espacio de trabajo, este cilindro de dedos paralelos se acopla con total naturalidad a sistemas de transferencia automática y brazos robóticos multieje.
Desempeño Mecánico Estabilizado
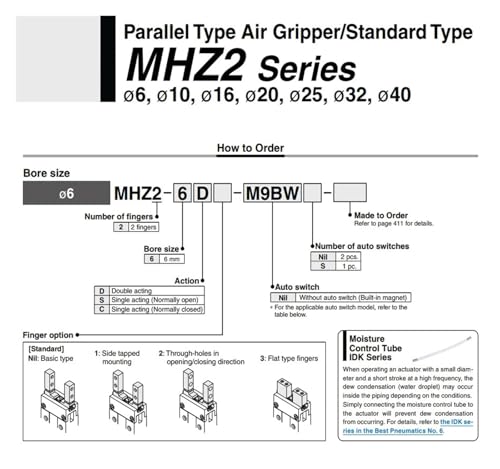
Su arquitectura interna reduce la fricción operativa, permitiendo ciclos de apertura y cierre sumamente homogéneos. Es la respuesta técnica ideal para sustituciones o actualizaciones en instalaciones que operan bajo normativas de automatización de la serie MHZL2 y sistemas de guiado MHZ.